Dieser Grundlagenartikel vergleicht Pneumatik, Hydraulik und Elektrik sowie Asynchron-, Schritt- und Servomotoren und stellt die jeweiligen Stärken und Grenzen dar. Es zeigt, wie Motor, Regelung, Sensorik und Software zu synchronisierten Achssystemen verschmelzen. Entscheidend ist das gesamte Bewegungsprofil.
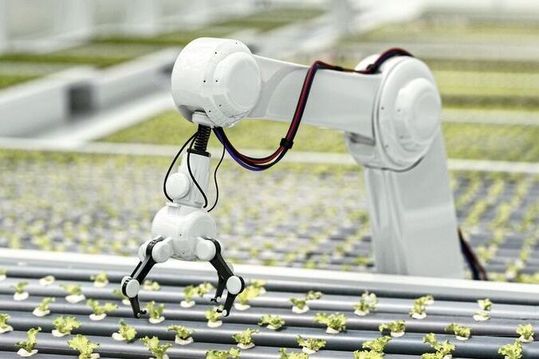
Bürstenlose DC-Motoren haben sich für viele Anwendungen als besonders geeignet erwiesen, wie beispielsweise in der Robotik.
(Bild: maxon)
Antriebstechnik ist eine zentrale Disziplin der industriellen Automatisierung. Sie verbindet die Energieversorgung einer Maschine mit der mechanischen Bewegung ihrer Komponenten und bestimmt damit wesentlich Dynamik, Genauigkeit, Produktivität, Energieeffizienz und Verfügbarkeit einer Anlage. Während in einfachen Maschinen häufig lediglich eine Bewegung zwischen zwei Endlagen erforderlich ist, stellen moderne Produktionsmaschinen wesentlich höhere Anforderungen: variable Geschwindigkeiten, hohe Beschleunigungen, präzise Positionierung, Bahnsteuerung, elektronische Getriebe, Kurvenscheiben, CNC-Interpolation und die koordinierte Bewegung zahlreicher Achsen sind heute typische Aufgaben.
Grundsätzlich stehen hierfür drei grosse physikalische Prinzipien zur Verfügung: Pneumatik, Hydraulik und Elektrik. Innerhalb der elektrischen Antriebstechnik haben sich insbesondere Asynchronmotoren, Schrittmotoren und Servomotoren etabliert. Die Auswahl des geeigneten Antriebskonzepts muss dabei immer anhand der konkreten Bewegungsaufgabe erfolgen. Es gibt keine universell beste Antriebstechnologie; entscheidend sind unter anderem Kraft bzw. Drehmoment, Geschwindigkeit, Dynamik, Positioniergenauigkeit, Umgebungsbedingungen, Energieverbrauch und Lebenszykluskosten.
Erste Antriebsarten: Die Geschichte der Antriebstechnik ist eng mit der Entwicklung der Menschheit von der manuellen zur mechanisierten Produktion verbunden. Bereits einfache Maschinen nutzten Muskelkraft, Wasser- und Windkraft. Mit der Entwicklung von Getrieben, Wellen, Riemen und mechanischen Übertragungselementen konnte eine zentrale Energiequelle mehrere Arbeitsmaschinen versorgen. Eine entscheidende Entwicklung stellte die Dampfmaschine dar. Sie ermöglichte ab dem 18. und 19. Jahrhundert die weitgehende Unabhängigkeit industrieller Anlagen von natürlichen Energiequellen. Dampfmaschinen konnten grosse Leistungen bereitstellen und bildeten eine wesentliche Grundlage der Industrialisierung.
Parallel dazu entwickelte sich die Hydraulik. Wasser wurde zunächst insbesondere für stationäre Antriebe und Kraftübertragung verwendet. Später etablierte sich Öl als hydraulisches Medium, wodurch deutlich höhere Drücke und kompaktere Systeme möglich wurden. Auch die Pneumatik entwickelte sich aus der Nutzung komprimierter Luft. Ihre besonderen Eigenschaften – einfacher Aufbau, hohe Robustheit und schnelle Bewegungen – machten sie insbesondere für Schalt-, Spann-, Greif- und Hubbewegungen interessant.
Die Elektrifizierung stellte schliesslich einen fundamentalen Wandel dar. Erste praktische Elektromotoren entstanden bereits in den 1830er-Jahren. Thomas Davenport verwendete beispielsweise Gleichstrommotoren für Bearbeitungsaufgaben. Mit der zunehmenden Verfügbarkeit elektrischer Energie gegen Ende des 19. Jahrhunderts wurden Elektromotoren für industrielle Anwendungen wirtschaftlich interessant.
Weiterentwicklung der elektrischen Antriebstechnik: Eine Schlüsselentwicklung war die Einführung des Drehstromsystems und des Wechselstrommotors. Nikola Tesla entwickelte Ende der 1880er-Jahre ein mehrphasiges Wechselstrom-Antriebssystem. Parallel dazu beschäftigte sich Galileo Ferraris mit dem Prinzip des rotierenden Magnetfeldes. 1888 präsentierte Tesla seine Arbeiten zu Wechselstrommotoren; 1889 entstand bei AEG einer der ersten dreiphasigen Asynchronmotoren nach dem heute grundlegenden Prinzip. Der Asynchronmotor wurde zum dominierenden industriellen Motor, weil er robust, vergleichsweise kostengünstig und ohne elektrische Kontakte am Rotor aufgebaut werden kann.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Im 20. Jahrhundert folgten unter anderem:
Gleichstrommotoren mit verbesserten Regelungsverfahren
Drehstrom-Asynchronmotoren mit Stern-Dreieck- und anderen Anlaufverfahren
Frequenzumrichter zur stufenlosen Drehzahlregelung
Leistungselektronik mit Thyristoren, später IGBTs und MOSFETs
Schrittmotoren für kostengünstige Positionieraufgaben
Servomotoren mit Lage-, Drehzahl- und Drehmomentregelung
Permanentmagnet-Synchronmotoren
digitale Motion-Control-Systeme
CNC-Steuerungen und Mehrachsinterpolation
elektronische Getriebe und Kurvenscheiben
vernetzte Antriebe mit Echtzeit-Ethernet
integrierte Diagnose-, Safety- und Condition-Monitoring-Funktionen
Damit verlagerte sich die Bedeutung des Antriebs zunehmend vom reinen Energiewandler hin zu einem intelligenten Bestandteil des Automatisierungssystems.