Moderne Motion-Control-Systeme verbinden: SPS, CNC, Antriebsregler, Sensorik, Feldbus, Echtzeitkommunikation, Sicherheitsfunktionen und Diagnose. Damit können nicht nur einzelne Achsen, sondern komplette Bewegungsabläufe programmiert werden.
Typische Technologiefunktionen sind: Point-to-Point-Positionierung, Geschwindigkeitsregelung, Drehmomentregelung, Gearing, Camming, Flying Saw, Gantry, Bahninterpolation, Kurvenscheiben, Synchronisation auf externe Geber, elektronische Nocken und Bahnkorrektur. Industrielle Motion-Control-Plattformen bieten heute Funktionen für koordinierte Bewegungen, CNC, Camming und fliegende Sägen sowie die Synchronisation zahlreicher Achsen.
Die wichtigste Veränderung der modernen Antriebstechnik ist möglicherweise nicht die Entwicklung eines einzelnen neuen Motortyps, sondern die Verlagerung von Funktionen von der Mechanik in die Software. Früher wurde ein Bewegungsprofil häufig mit Getrieben, Nocken, Kurvenscheiben, mechanischen Kupplungen, Riemen und Wellen realisiert. Heute können viele dieser Funktionen softwareseitig umgesetzt werden. Beispielsweise kann ein mechanisches Übersetzungsverhältnis durch Electronic Gearing ersetzt werden. Eine mechanische Kurvenscheibe kann durch Camming ersetzt werden. Eine mechanische Synchronisierung kann durch elektronische Achskopplung realisiert werden. Dadurch werden Maschinen flexibler, schneller umrüstbar, leichter an unterschiedliche Produkte anpassbar, teilweise mechanisch einfacher und besser diagnostizierbar. Gleichzeitig steigen jedoch die Anforderungen an Software, Echtzeitkommunikation, Parametrierung und Systemintegration.
Moderne Antriebstechnik – ein mechatronisches Gesamtsystem
Die industrielle Antriebstechnik hat sich von einfachen mechanischen Energieübertragungen zu hochintegrierten, softwaregesteuerten Bewegungssystemen entwickelt. Pneumatik, Hydraulik und Elektrik besitzen jeweils spezifische Stärken. Pneumatik ist besonders geeignet für schnelle, robuste und vergleichsweise einfache Bewegungen mit klaren Endlagen. Sie ist deshalb in der Fabrikautomation insbesondere bei Greif-, Spann-, Schiebe- und Zuführaufgaben verbreitet. Hydraulik spielt ihre Stärke bei sehr hohen Kräften und Drehmomenten sowie hoher Leistungsdichte aus. Sie ist deshalb besonders für schwere industrielle Anwendungen geeignet. Elektrische Antriebe bieten die grösste Flexibilität für präzise und programmierbare Bewegungen. Innerhalb dieser Gruppe unterscheiden sich die Motorprinzipien jedoch deutlich.
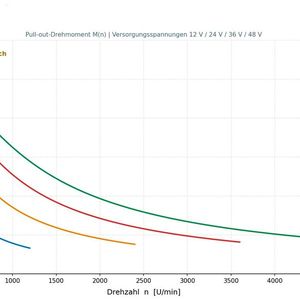
Der Asynchronmotor überzeugt durch Robustheit, geringe Kosten und hohe Leistungsfähigkeit. Mit Frequenzumrichter ist er für zahlreiche drehzahlvariable Anwendungen geeignet. Der Schrittmotor bietet eine einfache und kostengünstige Möglichkeit zur Positionierung. Seine wesentlichen Einschränkungen liegen im drehzahlabhängigen Drehmoment, in Resonanzerscheinungen und in der Möglichkeit des Schrittverlustes. Microstepping verbessert vor allem Laufruhe und Vibrationsverhalten, ersetzt jedoch keine echte Positionsrückführung. Der bürstenbehaftete DC-Servomotor bietet ein sehr gutes Drehmoment- und Regelverhalten, wird aber aufgrund des Verschleisses von Bürsten und Kommutator zunehmend durch bürstenlose Systeme ersetzt. Der bürstenlose Servomotor stellt heute eine zentrale Technologie für hochdynamische Automatisierungsachsen dar. In Verbindung mit Encoder, Leistungselektronik und digitaler Regelung ermöglicht er hohe Dynamik, Präzision und Wiederholgenauigkeit.
Die entscheidende Entwicklung der modernen Automatisierung liegt jedoch in der Koordination mehrerer Antriebe. Aus einzelnen Motoren werden synchronisierte Achssysteme. CNC, elektronische Getriebe, elektronische Kurvenscheiben, Gantry-Regelungen und Funktionen wie die fliegende Säge zeigen, wie stark Motor, Leistungselektronik, Sensorik und Software heute miteinander verschmolzen sind. Damit ist die moderne Antriebstechnik nicht mehr isoliert als Motorentechnik zu betrachten. Sie ist ein mechatronisches Gesamtsystem aus Energieversorgung, Leistungselektronik, Motor, Mechanik, Sensorik, Regelung, Kommunikation und Software.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Die zentrale Frage bei der Auswahl eines Antriebssystems lautet daher nicht mehr lediglich: ‘Welcher Motor hat die benötigte Leistung?’
Vielmehr muss das gesamte Bewegungsprofil betrachtet werden:
Welche Kraft bzw. welches Drehmoment wird benötigt?
Welche Geschwindigkeit ist erforderlich?
Welche Beschleunigung und Dynamik wird benötigt?
Welche Positionier- und Wiederholgenauigkeit ist notwendig?
Ist eine Rückführung erforderlich?
Wie viele Achsen müssen koordiniert werden?
Welche Umgebungsbedingungen herrschen?
Welche Energieeffizienz wird erwartet?
Welche Wartung ist zulässig?
Welche Sicherheitsfunktionen sind erforderlich?
Welche Lebenszykluskosten entstehen?
Erst die Beantwortung dieser Fragen ermöglicht eine technisch und wirtschaftlich sinnvolle Auswahl der Antriebstechnologie.