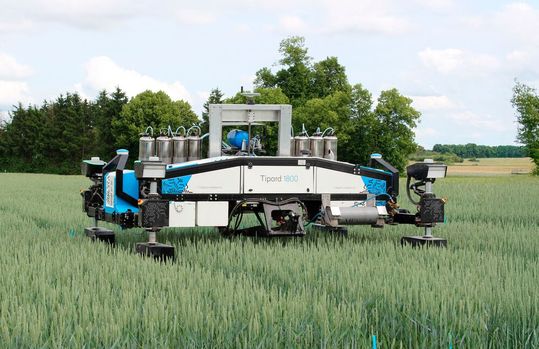
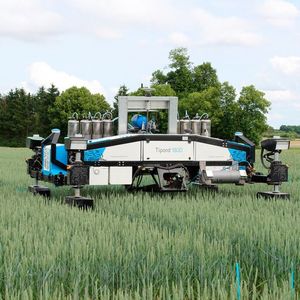
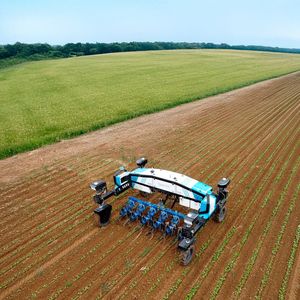
Der Agrarroboter Tipard ist eine vielseitige Multiträgerplattform, die unterschiedliche Arbeitsschritte im Pflanzenbau abdeckt. Voraussetzung für die präzise Steuerung des Fahrzeugs ist unter anderem die zuverlässige Erfassung der jeweiligen Radstellung. Hier kommen Multiturnsensoren des Messtechnik-Spezialisten Novotechnik zum Einsatz.
Angesichts des wachsenden Bedarfs an nachhaltiger Nahrungsmittelproduktion und des Mangels an Arbeitskräften bieten autonome Agrarroboter eine Lösung für präzise und ressourcenschonende Bewirtschaftung.
(Bild: Digital Workbench)
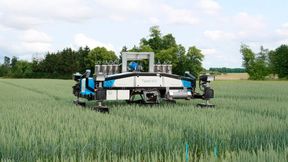
Autonome Agrarroboter revolutionieren die moderne Landwirtschaft, indem sie Arbeitsprozesse automatisieren und Effizienz steigern. Angesichts des wachsenden Bedarfs an nachhaltiger Nahrungsmittelproduktion und des Mangels an Arbeitskräften bieten sie eine Lösung für präzise und ressourcenschonende Bewirtschaftung. Ihre Stärke liegt in der Fähigkeit, Aufgaben wie Aussaat, Unkrautbekämpfung oder Ernte selbstständig und punktgenau auszuführen. Ein zentrales Element, damit Roboter zuverlässig und wiederholgenau arbeiten, ist die Messtechnik an Lenkung und Anbaugeräten. Der Agrarroboter Tipard der Firma Digital Workbench aus Wettstetten steht exemplarisch für diesen Ansatz: Er ist als Multiträgerplattform nicht nur auf einzelne Arbeitsgänge wie beispielsweise Hacken spezialisiert, sondern soll ganze Prozessketten von der Aussaat über den Pflanzenschutz bis hin zur Ernte abdecken. Entscheidend dafür ist, dass das Trägerfahrzeug seine Radstellung jederzeit exakt kennt. Hierfür kommen spezielle Multiturnsensoren zum Einsatz, die vom Mittelständler Novotechnik aus Ostfildern bereitgestellt werden.
Zentrale Eigenschaften des Tipard als Multiträgerplattform
Anders als viele spezialisierte Agrarroboter ist Tipard als Multiträgerplattform konzipiert, um eine komplette Prozesskette durchgängig präzise abarbeiten zu können. Das Konzept basiert auf einem steifen Hauptrahmen, der wie ein Portal von vier unabhängig lenkbaren Rädern über die Fläche bewegt wird. Das Arbeitsgerät sitzt zentral unter dem Rahmen. Dadurch werden Lenkbewegungen direkt und verzögerungsfrei auf das Werkzeug übertragen – ein Schlüssel für präzises Führen von Sä-, Hack- oder Ernteaggregaten ohne komplexe Verschieberahmen. Zusätzlich kann die Plattform in Längs- und Querfahrt arbeiten. Teleskopachsen ermöglichen variable Spurbreiten und das System lässt sich mit gängigen Trailern einfach umsetzen.
Bildergalerie
Maximale Flexibilität im Einsatz bietet die Multiträgerplattform mit mehreren Anbauräumen für konventionelle und neuartige Anbaugeräte. Diese lassen sich mittels innovativer Schnittstellentechnik flexibel auf der Trägerplattform verbauen. Hydraulische Dreipunktaufnahmen ermöglichen eine Hubkraft von bis zu 1500 Kilogramm. Der dieselelektrische Antrieb ermöglicht Arbeitseinsätze von 24 Stunden und mehr.
Für autonomes, fehlerfreies Fahren muss die Radstellung in jeder Fahrsituation bekannt sein – sowohl in Längs- als auch bei Querfahrt. Schon kleine Abweichungen in der Geradstellung der Räder führen zu seitlichem Versatz, ungenauen Spurfahrten und im Ergebnis zu Qualitätseinbussen beim Arbeitsgang, zum Beispiel Hacken zu nah an der Kultur. Deshalb misst der Tipard die Ist-Position jedes einzelnen Rades. Dazu sind an den Achszylindern beziehungsweise an den Lenkachsen Multiturn-Winkelsensoren montiert – je Rad ein Sensor, insgesamt vier pro Fahrzeug. Die Sensoren erfassen, ob die Räder exakt gerade stehen und liefern diese Information in Echtzeit an die Fahrzeugsteuerung. So wird die Voraussetzung geschaffen, dass der Roboter präzise und autonom navigieren kann – unabhängig davon, ob ein Mensch das Fahrzeug bedient oder ein Auftrag geplant autonom abgearbeitet wird.
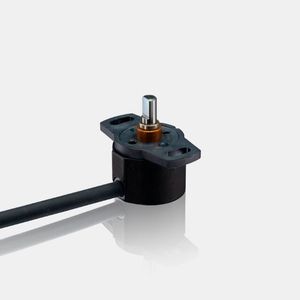
Der Multiturn-Winkelsensor MC1-2800
Winkelsensoren werden in der Regel axial am Wellenende angebracht. Beim Tipard erfordert die Bauweise eine alternative Integration: Aussen sitzt ein Zahnrad auf der Welle, das den Sensor ansteuert. Da die Räder sowohl aufgrund von Lenkeinschlägen und der Umschaltlogik für Querfahrt über mehr als 360° positioniert werden müssen als auch infolge der Zahnradübersetzung auf der Lenkwelle – bei der das antreibende Zahnrad grösser ist als das Zahnrad am Multiturn-Sensor und dadurch mehrere Sensordrehungen entstehen –, ist der Einsatz eines Multiturn-Sensors erforderlich. Der MC1-2800 erfüllt diese Anforderungen und wurde speziell für mobile Arbeitsmaschinen und Off-Highway-Anwendungen entwickelt.
Technische Merkmale des Sensors:
Bis zu 44 Umdrehungen (15.840°) absolut, 16 Bit Auflösung pro Umdrehung, IP54–IP67 und wahlweise IO-Link/CAN J1939/CANopen/Spannungsausgang.
Kein Getriebe, keine Batterie: Durch das True-Power-On-System zählt der Sensor Umdrehungen auch ohne Versorgung und behält die Position nach dem Einschalten und über Spannungsausfälle hinweg (mikromagnetisches Verfahren/GMR-Effekt).
Kompaktes Gehäuse (Ø ≈ 30 mm); ausgelegt u. a. für Antriebs-/Lenksysteme in mobilen Maschinen – also typische Off-Highway Anwendungen.
Für die Anwendung im Agrarroboter sind insbesondere die Multiturnfähigkeit, die hohe Auflösung sowie die kompakte Bauform ausschlaggebend.
Funktionsprinzip: Multiturn‑Erfassung mit GMR‑Technologie
Die Erfassung und Speicherung der Umdrehungen erfolgt stromlos auf mikromagnetischer Basis unter Nutzung des GMR-Effekts (Giant Magneto Resistance Effect). Dieser Effekt bewirkt, dass der elektrische Widerstand des Schichtaufbaus eines GMR-Sensors von der relativen Ausrichtung der Magnetisierung in den einzelnen Schichten abhängt. An der rotierenden Welle des Sensors ist ein Magnet angebracht, der bei Drehung die Magnetisierung innerhalb der Struktur eines speziell entwickelten GMR-Sensorelements verändert. Jeder Magnetisierungszustand wird über den Widerstand erfasst und mithilfe eines geeigneten Algorithmus einer eindeutigen Umdrehungsposition zugeordnet. In Kombination mit einem Sensor, der über 360° misst, lässt sich so die absolute Winkelposition über mehrere Umdrehungen hinweg bestimmen
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Robustheit im Outdoor-Einsatz – die Herausforderungen
Gerade in der Feldrobotik wirken Staub, Feuchtigkeit, Vibrationen und Temperaturschwankungen auf die Messtechnik ein. Für den Tipard sind Umgebungstemperaturen von ca. 5–35 °C vorgesehen. Während der Multiturn-Winkelsensor Temperaturen zwischen -40° und +85° standhält, sind für den Agrarroboter höhere Temperaturen kritischer. Daher sind folgende Kriterien unerlässlich:
Robustheit der Sensorik (Gehäuseschutzart, abgedichtete Lager, unempfindliche Messprinzipien),
minimale oder keine Wartung und einfacher Austausch im Servicefall,
Die kontaktlose magnetische Messung der MC1-2800 Reihe reduziert Verschleiss und ist für mobile Arbeitsmaschinen ausgelegt. Die Schutzarten bis IP67 ermöglichen den Einsatz im Aussenbereich. Zudem erleichtern Standardstecker (z. B. M12) und kompakte Bauform die Integration an engen Einbauorten der Lenkachse.
Die Multiturn-Sensoren entsprechen durch ihre Schutzklasse, Robustheit, Kompaktheit und hohe Auflösung den genannten Anforderungen. Aufgrund der Verfügbarkeit verschiedener Schnittstellen (inkl. IO-Link/CAN) lassen sich die Sensoren zudem an die Einbausituation anpassen.
Wenn Automation Prozesse ergänzt – nicht ersetzt
Autonomie in der Landwirtschaft steht und fällt mit verlässlicher Sensorik. Erst wenn die Radstellung in jedem Moment und direkt nach dem Einschalten absolut bekannt ist, kann eine Multiträgerplattform ihre Stärken – präzise Werkzeugführung, variable Arbeit in Längs- und Querfahrt, hohe Auslastung – ausspielen. Der Einsatz von kontaktlosen Multiturn-Winkelsensoren mit True PowerOn- Technologie reduziert Komplexität, verbessert die Diagnosefähigkeit und erleichtert die Integration in moderne, vernetzte Maschinenarchitekturen. Multiturnsensoren wie der MC1-2800 bedienen genau diese Anforderungen – von der Auflösung über die Schutzarten bis zu den Schnittstellen.
Automatisierung ersetzt in diesem Praxisbeispiel keine Mitarbeitenden, sondern schliesst bestehende Prozesslücken. Sie gewährleistet eine gleichbleibende Qualität, planbare Zeiteinsätze und nachvollziehbar dokumentierte Abläufe. Da der Agrarroboter einfach zu implementieren ist und sowohl für Quer- als auch für Längsfahrten ausgelegt wurde, erhöht sich der Nutzungsgrad über das gesamte Vegetationsjahr hinweg – von der Pflanzung bis zur Ernte.
Nach erfolgreichen Prototypentests unter realen Einsatzbedingungen steht für 2026 die Markteinführung der Multiträgerplattform in einer Kleinserie bevor. Damit unterstreicht Tipard, dass insbesondere das präzise Zusammenspiel aus Trägerfahrzeug, Werkzeug und intelligenter Sensorik massgeblich für Effizienz und Wirtschaftlichkeit moderner Automatisierungslösungen ist.